Confi-GRIP

Softwarekonfigurator für robotische Greifer

Confi-GRIP
  • Künstliche Intelligenz
  • Robotik
  • Synthetische Daten
  • Simulation
  • Maschinelles Lernen
  • 3D-Visualisierung
  • Anwendungsentwicklung
  • Frontend
  • Backend

Das Projekt

Neue Bauteile stellen den Sonderanlagenbau regelmäßig vor dieselbe Aufgabe: Ein geeigneter Greifer und eine zuverlässige Greifstrategie müssen gefunden, konstruiert und an der realen Anlage erprobt werden. Heute fließen dabei viel Erfahrung und zeitaufwändiges Trial-and-Error zusammen.

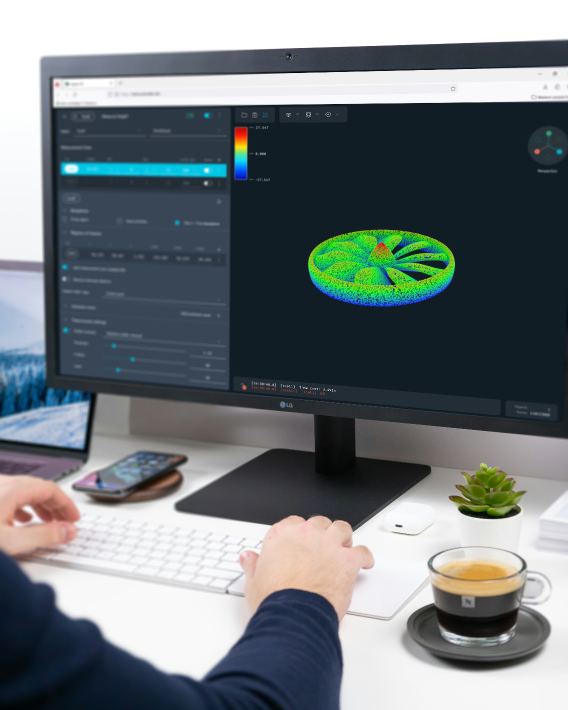
Im laufenden Verbundprojekt Confi-GRIP entsteht deshalb ein webbasierter Softwarekonfigurator. Er soll aus Bauteil-CAD und Anforderungen geeignete Greifstrategien und Greiferdesigns ableiten, sie in physikalischen Simulationen prüfen und mehrere Lösungen vergleichbar machen. So soll sich die Auslegung für neue Bestückungs- und Kommissionieraufgaben perspektivisch von Wochen auf Stunden verkürzen.

Confi-GRIP ist ein Forschungs- und Entwicklungsprojekt. Die Plattform, Modelle und Demonstratoren werden im Projektverlauf gemeinsam mit den Konsortialpartnern entwickelt und validiert.
Unsere Aufgabe

Helm & Walter entwickelt im Konsortium die KI- und Softwarebausteine, die aus vielen möglichen Varianten die aussichtsreichsten Kandidaten für die aufwändige physikalische Simulation herausfiltern. Dabei verbinden wir maschinelles Lernen mit einer nutzerorientierten Plattform für Konstruktion und Simulation.

KI-Kernkomponenten
KI-Kernkomponenten

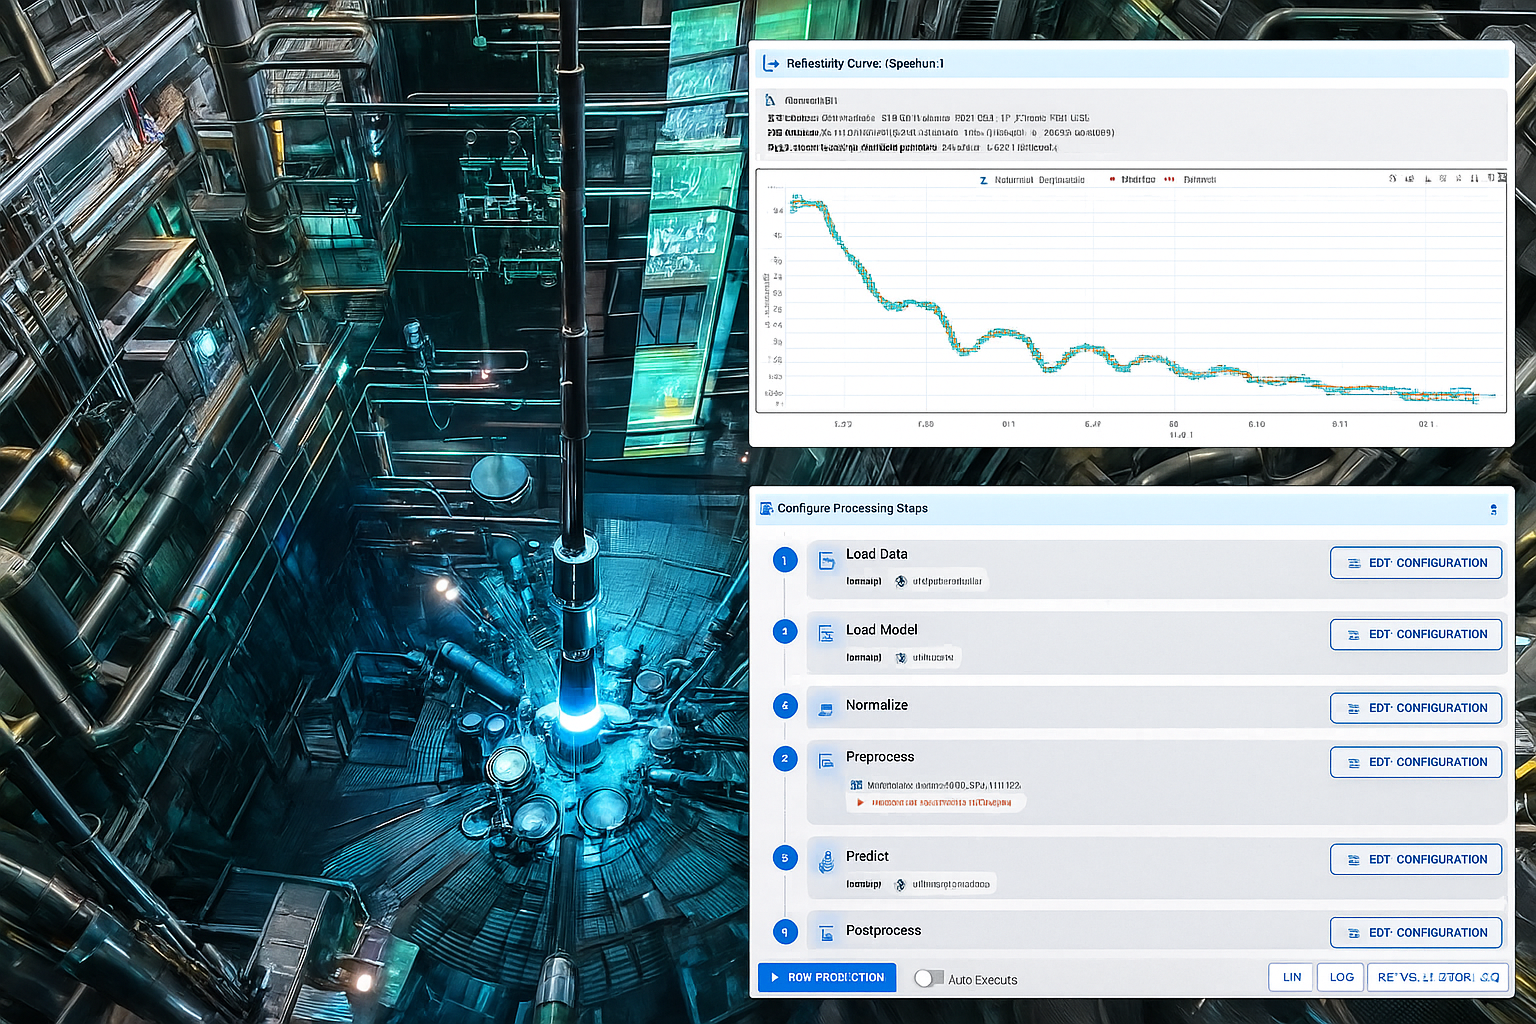
Wir entwickeln Surrogatmodelle und weitere Methoden des maschinellen Lernens, mit denen sich vielversprechende Greif- und Designkandidaten schneller und zuverlässiger vorauswählen lassen.

Schnittstellen und Bedienung

Wir verantworten die APIs und Bedienoberflächen für die Greifer- und Simulationssteuerung. Dazu gehören Parametrisierung, Nutzerführung sowie UI/UX für die Zusammenarbeit von Mensch, Modell und Simulation.

Daten und Plattform
Daten und Plattform

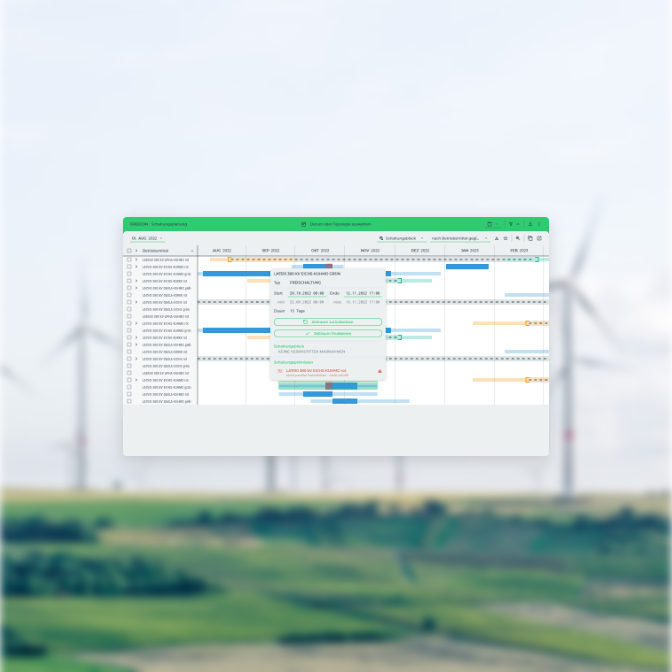
Wir entwickeln das Datenmanagement, die Bereitstellung und Visualisierung der Simulationsdaten sowie SaaS-Funktionalitäten für die Gesamtplattform.

Vom Bauteil zur belastbaren Entscheidung

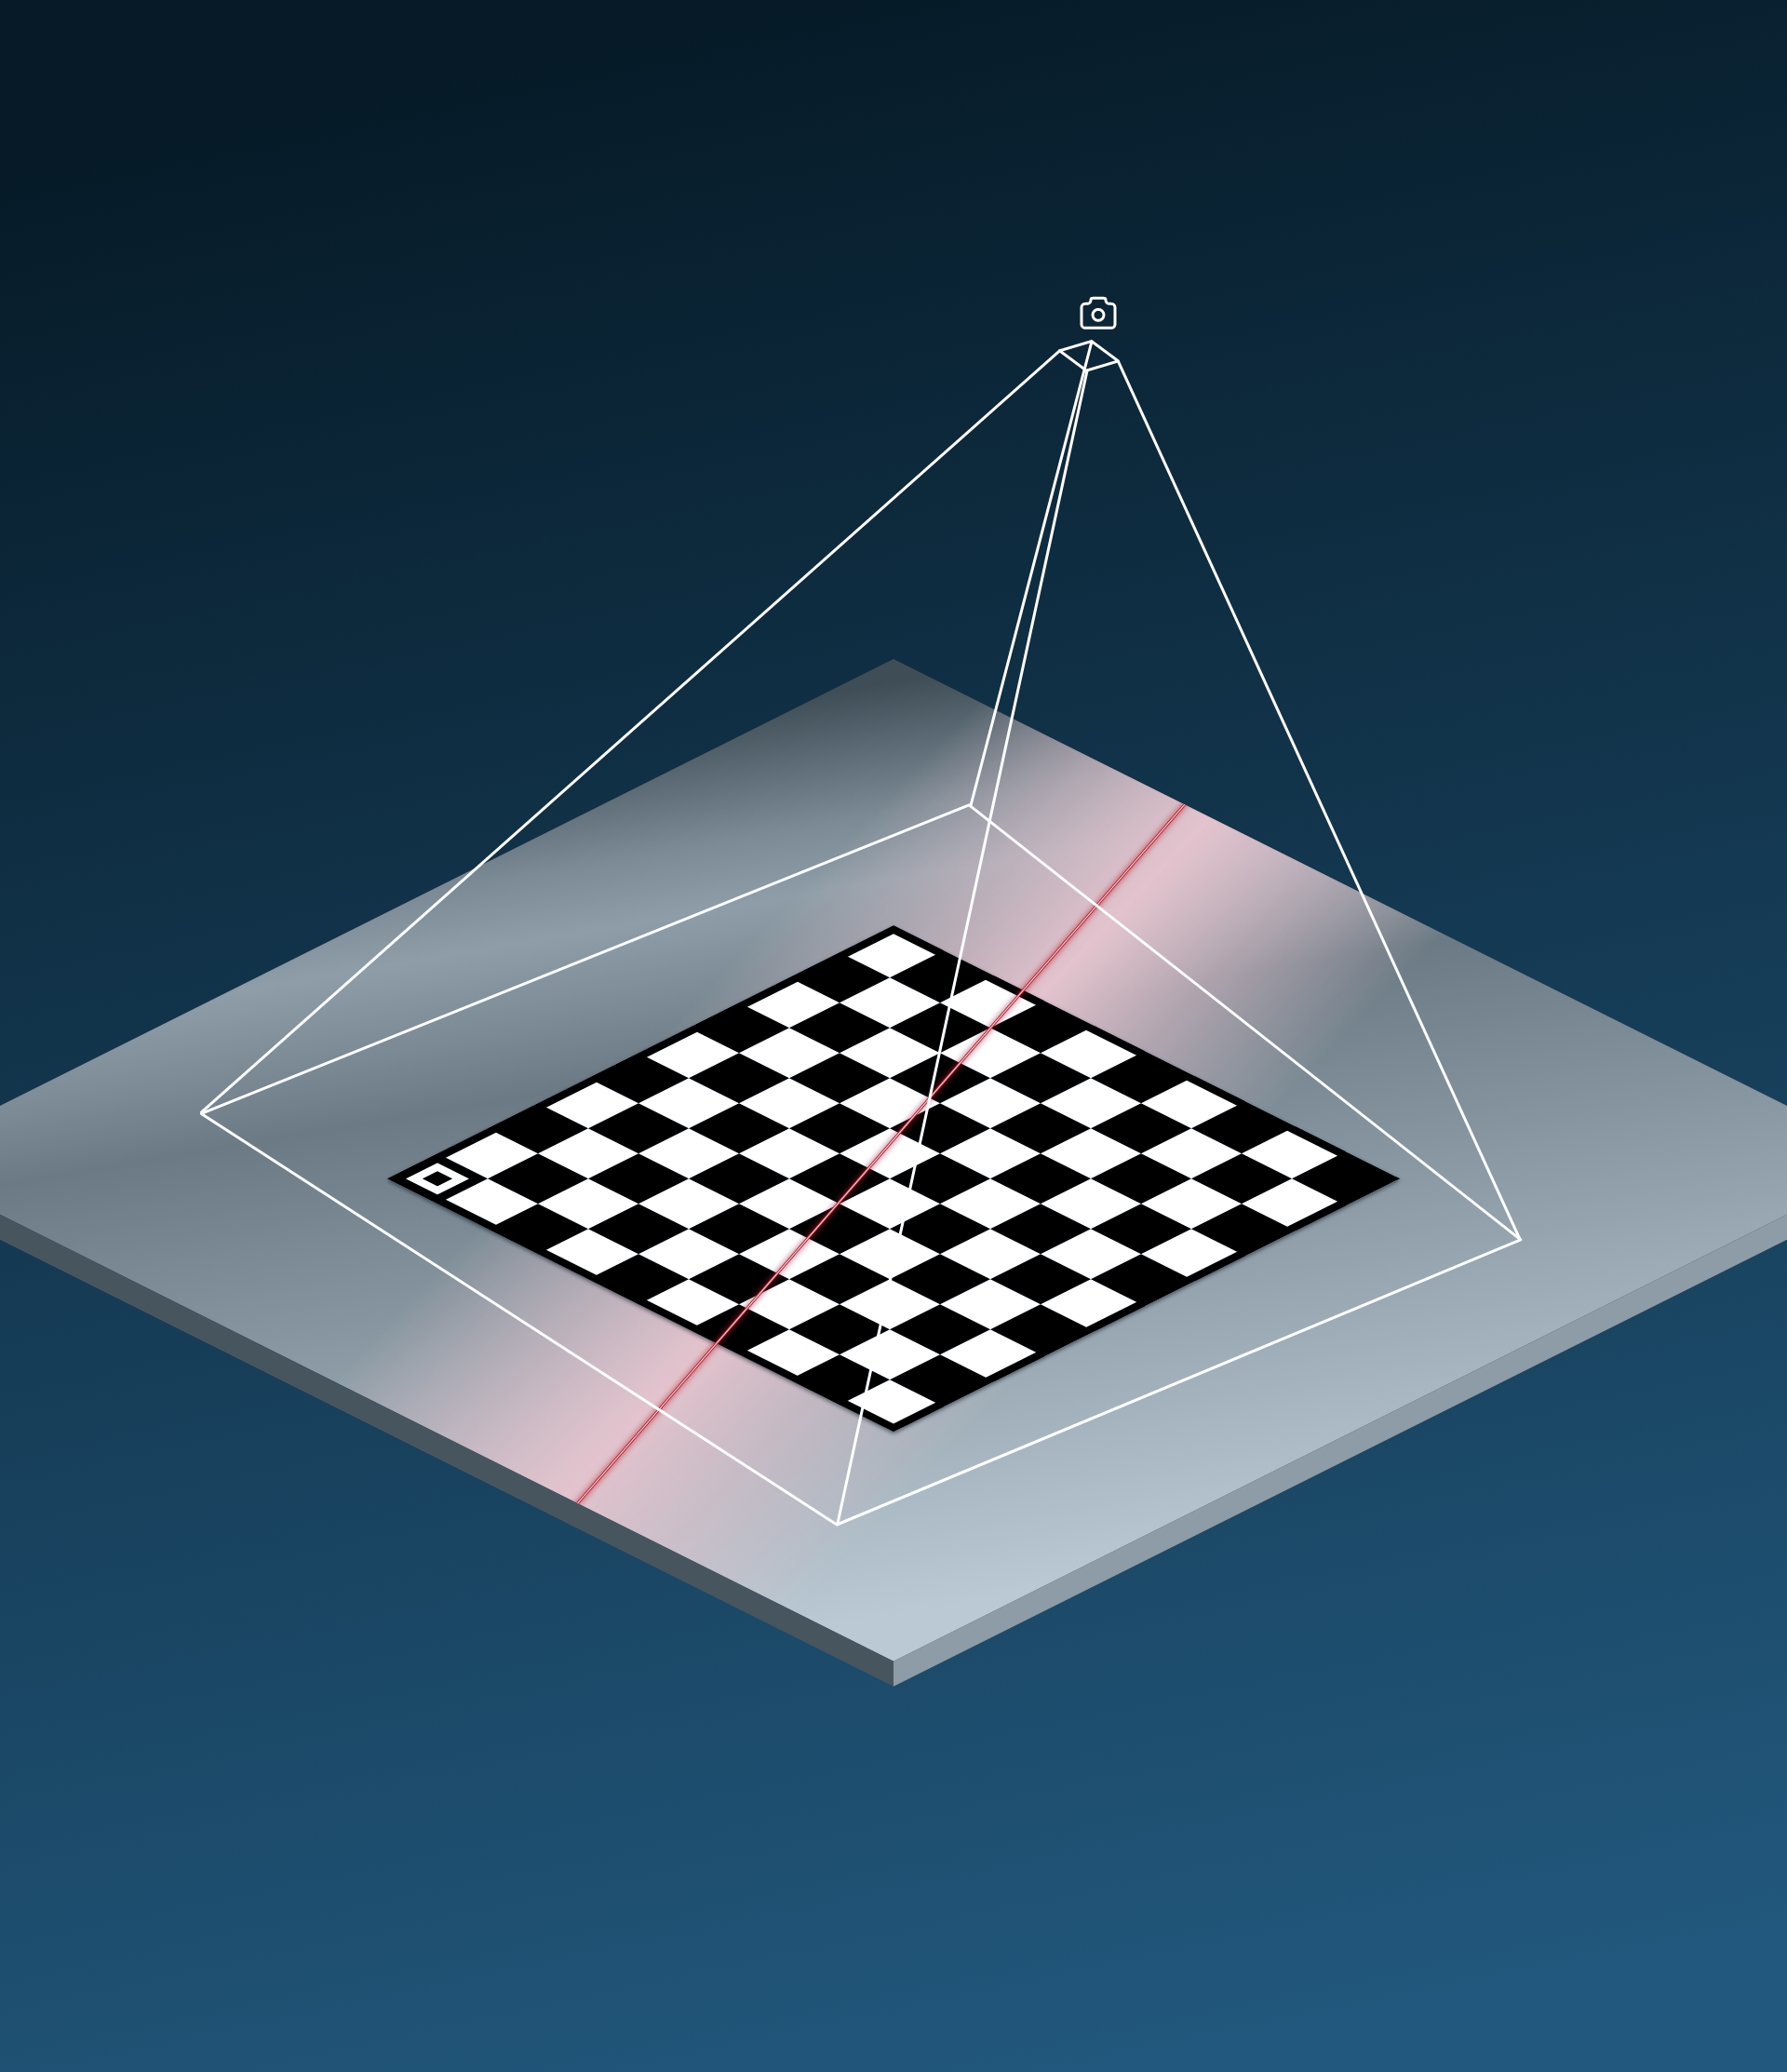
Der Konfigurator verbindet vier Schritte: Eingaben aus CAD und Anforderung, KI-gestützte Vorauswahl, physikalische Bewertung und die vergleichbare Darstellung der Ergebnisse. Die aufwändigen Simulationen konzentrieren sich dadurch auf Kandidaten, die für den konkreten Anwendungsfall besonders aussichtsreich sind.

Das Konsortium

Confi-GRIP wird von vier Partnern gemeinsam bearbeitet: Hiersemann Prozessautomation GmbH (Koordination), LSA GmbH, Helm & Walter IT-Solutions GmbH und das Fraunhofer-Institut für Werkzeugmaschinen und Umformtechnik IWU. Die Partner verbinden Sonderanlagenbau, Automatisierung, Softwareentwicklung und wissenschaftliche Simulationskompetenz.

Förderung

Gefördert durch: Bundesministerium für Forschung, Technologie und Raumfahrt (BMFTR) im Rahmen des Programms KMU-innovativ: Informations- und Kommunikationstechnologie (IKT).

Förderkennzeichen für Helm & Walter: 16IS26008B · Bewilligungszeitraum: 01.05.2026 bis 30.04.2029

Das Vorhaben wird als Verbundforschungsprojekt durchgeführt. Die Entwicklungsergebnisse werden im Konsortium an Demonstratoren und realen Anwendungsszenarien erprobt.

BMFTR-Förderlogo

Bereit für den ersten Schritt?

Kontaktieren Sie uns jetzt, und wir werden die passende Lösung zu Ihren Anforderungen finden!